Penggunaan kecerdasan buatan kontrol arus lalu lintas dan pejalan kaki pun lebih nyaman saat menyeberang. Bagaimana artificial intelligence (AI) atau kecerdasan buatan berperan?
Penulis/editor: Rayendra L Toruan
mmINDUSTRI.co.id – Jalanan semakin padat kendaraan yang memacetkan arus lalu lintas. Kendaraan mengantri tanpa henti di persimpangan dan kian bising karena ulah pengemudi yang membinyikan klason tanpa mengindahkan etika berlalu lintas.
Jam-jam sibuk sangat buruk yang menandai kemacetan lalu lintas dan panjang di kota besar termasuk di Indonesia. Bagaimana mengatasinya?

“Thank you for visiting mmindustri.co.id. Subscribe for the latest news and insight. Enter your email (Your email address will not be published)
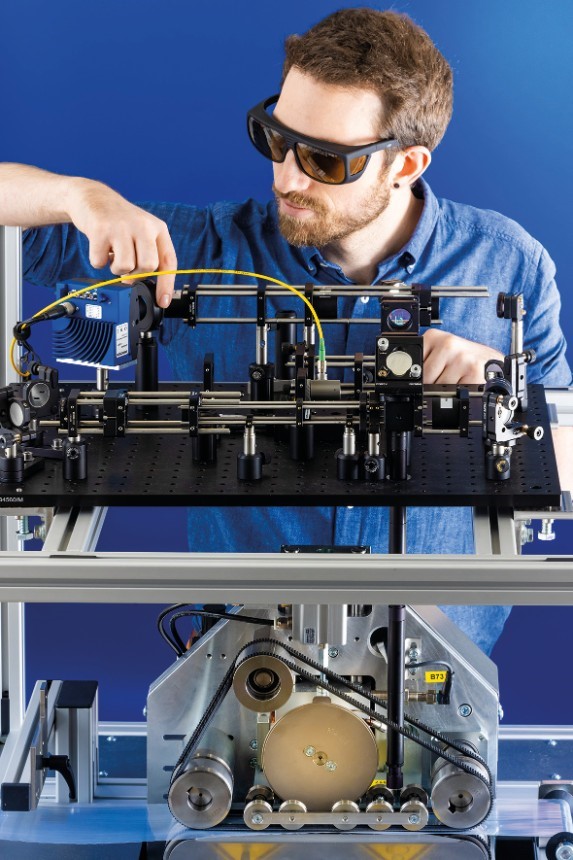
Melalui implementasi teknologi seperti diterapkan oleh para ilmuwan dan peneliti di Fraunhofer Institute for Optronics, System Technologies and Image Exploitation IOSB atau Institut Fraunhofer untuk Optronik, Teknologi Sistem, dan Eksploitasi Gambar IOSB, dunia berharap kemacetan diatasi.
Para peneliti di cabang institut itu menciptakan teknologi otomasi industri yqng diprakarsai oleh Fraunhofer INA di kota Lemgo, Jerman.
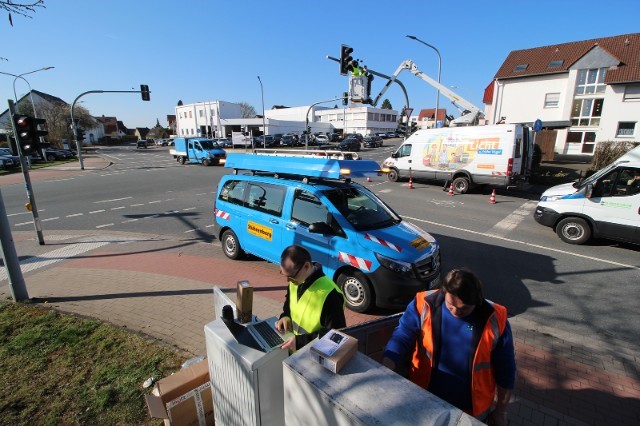
Para peneliti menggunakan teknologi kecerdasan buatan atau artificial intelligence (AI) yang mampu mengontrol lampu lalu lintas secara cerdas—ini merupakan bagian proyek KI4LSA dan KI4PED para ilmuwan.
Di masa depan, peran teknologi algoritme yang mampu belajar mandiri dan dikombinasikan dengan peran sensor baru, dan memastikan arus lalu lintas yang lebih baik dan waktu tunggu yang lebih singkat.
Temuan ini sekaligus memberikan peningkatan keselamatan bagi pejalan kaki di area penyeberangan dan persimpangan jalan raya.
Perjalanan ke dan dari tempat kerja menuju jalan raya bisa saja berubah menjadi mimpi yang buruk bagi pengguna jalan raya apa bila kemacetan lalu lintas di jalan raya tak segera diatasi.
Mobil melaju perlahan di lalu lintas dengan tanda stop and go atau denga tanda merah, kuning, hijau, merangkak dari satu kemacetan lalu lintas di lampu lalu lintas ke lampu lalu lintas berikutnya.
Lebih khusus lagi pada jam-jam puncak kesibukan, tidak ada kesempatan untuk bergerak melalui serangkaian lampu hijau atau menggunakan mobil terbang?
Tim peneliti di cabang institut untuk otomasi industri Fraunhofer INA bagian dari Institut Fraunhofer untuk Optronik, Teknologi Sistem, dan Eksploitasi Gambar IOSB, ingin mengubah keadaan semrawut itu dengan mengerjakan proyek KI4LSA.
Para peneliti menggunakan kecerdasan buatan yakni kekuatan AI untuk mengaktifkan peralihan cahaya prediktif secara cerdas.
F Khammar dari Electrical Engineering Department, University of Badji Mokhtar of Annaba, Algeria dan Laboratory of Electrical Engineering and Renewable Energy, University of Mohamed-Cherif Messaadia-Souk Ahras, Souk Ahras, Algeria—menjelaskan tentang pemahaman kecerdasan buatan.
Peneliti N. E. Debbache dari Laboratory of Automatic and Signals-Annaba, University of Badji Mokhtar-Annaba, Annaba, Algeria—dikutip dari laman Hindawi (hindawi.com/), mesin asinkron atau asynchronous machines mampu mencapai kinerja statis dan dinamis sangat tinggi.
Hal itu tercapai berkat penggunaan strategi kontrol motor yang canggih. Misalnyakinerja dinamis tinggi, seseorang harus dapat mengontrol torsi secara instan. Dalam kasus motor induksi, torsi berasal dari kopling antara fluks dan arus.
Penerapan pengendalian vektor merupakan revolusi pengendalian mesin induksi. Teknik ini terdiri dari pengurangan perilaku mesin menjadi motor DC dengan melakukan decoupling antara fluks dan torsi elektromagnetik.
Kesulitan utama dalam mengimplementasikan jenis kontrol adalah kepekaan terhadap ketidakpastian yang melekat pada sistem terutama bila menyangkut gangguan eksternal.
Resistansi rotor merupakan parameter yang paling sulit diidentifikasi secara akurat.
Ketidakpastian dalam parameter ini menyebabkan kesalahan pada amplitudo dan arah fluks dalam mesin yang menyebabkan ketidakstabilan sistem dan penyerapan arus stator lebih besar diperlukan untuk pasangan yang diberikan.
Mesin asinkron memiliki perilaku nonlinier, dinamisnya cepat, parameternya bervariasi selama operasi. Semua karakteristik itu membuat kontrol mesin lebih rumit.
Akibatnya, pelestarian sifat nonlinier mesin, kelanjutan lintasan yang telah ditentukan, ketahanan terhadap variasi parameter, dan penolakan gangguan yang tidak diketahui dengan respons yang kuat merupakan tujuan yang harus dipenuhi selama implementasi strategi kontrol.
Kecerdasan buatan atau artificial intelligence (AI) merupakan alternatif yang menarik untuk mengontrol mesin asinkron dan memenuhi persyaratan yang diinginkan. Elemen dasar, dalam perintah fuzzy yang disebutkan logika fuzzy.
Logika fuzzy merupakan bagian metode kecerdasan buatan. Aplikasi ini sukses tidak hanya dalam pemodelan tetapi juga dalam kontrol sistem kompleks nonlinier dan di beberapa bidang teknik listrik.
Logika fuzzy merupakan bentuk logika dengan banyak nilai di mana nilai kebenaran variabel dapat berupa bilangan real antara 0 dan 1. Ini digunakan untuk menangani konsep kebenaran parsial, di mana nilai kebenaran dapat berkisar antara sepenuhnya benar dan sepenuhnya palsu.
Sebaliknya, dalam logika Boolean, nilai kebenaran variabel hanya boleh berupa nilai integer 0 atau Model fuzzy memiliki properti untuk mendekati setiap fungsi nonlinier dan keuntungan lainnya adalah dimungkinkan untuk melakukannya tanpa model proses yang eksplisit.
Akan tetapi, sistem fuzzy sulit untuk dipahami, kontrol dan pengaturannya mungkin relatif lama, dan langkahnya jauh lebih tentatif daripada refleksi yang sebenarnya. Oleh sebab tu logika fuzzy membutuhkan sarana pelatihan yang kuat untuk mengatur sistem fuzzy, dan jaringan saraf.
Popularitas jaringan neuron dengan kapasitasnya untuk meniru perilaku sistem nonlinier, tidak ada parkir, dan ketahanan dibandingkan dengan gangguan.
Sebagian besar perintah menggunakan jaringan syaraf tiruan sebagai pengontrol dibedakan dengan langkah identifikasi dan langkah kontrol.
Identifikasi merupakan pengembangan model saraf dan merupakan perkiraan proses yang akan dikendalikan dan melalui fase pembelajaran—mengusulkan model yang membangun hubungan antara input dan keluarnya dan menentukan dari pasangan input- sinyal keluaran perilaku model.
Perintah tersebut menggunakan pengetahuan yang diperoleh selama fase identifikasi dan pembelajaran online untuk mengembangkan sinyal kontrol. Penggunaan bersama jaringan saraf dan logika fuzzy memungkinkan mengambil keuntungan dari kedua metode.
Hal ini memungkinkan pemanfaatan kemampuan belajar jaringan saraf di satu bagian dan kemampuan penalaran logika fuzzy di bagian lain; kombinasi yang berbeda dari dua teknik kecerdasan buatan ini ada dan mengedepankan sifat yang berbeda.
Dalam pekerjaan ini, tujuannya adalah untuk mengetahui kontribusi apa yang dapat diberikan dari metode-metode yang diterapkan pada proses identifikasi dan kontrol mesin asinkron untuk pelatihan kecepatan yang variabel.
Baca: Pengatur Lalu Lintas tak Berfungsi, Teknologi Algortima Pahami Perubahan
This type of article is favored by our readers. Would your company willing to sponsor it? Kindly email us: business@mmindustri.co.id or fill this form