

Teknologi VIRTUS Kurangi Risiko Cedera Pejalan Kaki


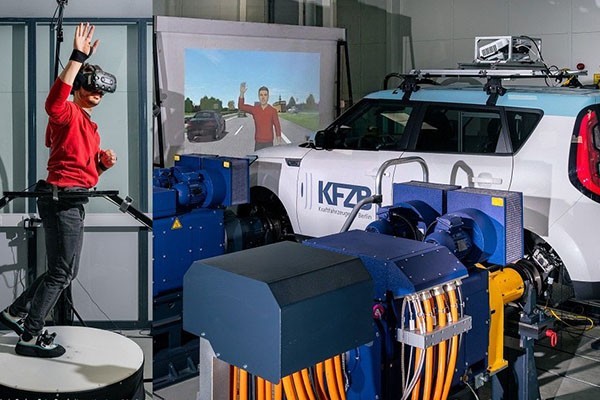
Teknologi VIRTUS mengembangkan sistem pengereman dan kemudi otomatis untuk mengurangi risiko cedera bagi pejalan kaki dan pesepeda saat kecelakaan tak terhindarkan.
Memadukan realitas dan simulasi: Di lingkungan pengujian Technical University of Berlin (Universitas Teknik Berlin), para mitra proyek meneliti bagaimana sistem kendali kendaraan—yang dirancang untuk meminimalkan risiko cedera—beroperasi saat berinteraksi dengan manusia sungguhan dan perangkat keras yang realistis, tanpa menimbulkan risiko nyata (Foto/©: Kevin Fuchs, diedit Lisa Otto, FG Kfz, TU Berlin)
Penulis/editor: Rayendra L Toruan


“Thank you for visiting mmindustri.co.id. Subscribe for the latest news and insight. Enter your email (Your email address will not be published)
mmINDUSTRI.co.id – Fraunhoger EMI (sumber): Proyek VIRTUS memvalidasi fungsi mengemudi untuk mengurangi dampak kecelakaan di jalan raya. Teknologi kendaraan cerdas dirancang untuk mengurangi risiko cedera bagi pejalan kaki dan pesepeda.
Keselamatan pejalan kaki dan pesepeda menjadi tantangan besar dalam pengembangan teknologi kendaraan modern. Ketika suatu tabrakan tidak dapat dihindari, sepersekian detik bisa menentukan tingkat keparahan cedera yang menimpa korban.
Menjawab persoalan itu, para peneliti di Jerman mengembangkan teknologi kendaraan cerdas melalui proyek riset yang dinamai VIRTUS—menggabungkan pengereman dan manuver kemudi otomatis untuk meminimalkan risiko cedera.
Proyek yang diumumkan beberapa waktu lalu melibatkan tim ahli dari Fraunhofer Institute for High-Speed Dynamics, Ernst-Mach-Institut (EMI), Technical University of Berlin (TU Berlin), dan Technical University of Chemnitz.
Fokus penelitian tim ahli bukan semata-mata mencegah tabrakan, melainkan mengurangi dampak kecelakaan ketika benturan dengan pengguna jalan yang rentan atau vulnerable road users (VRU) sudah tidak mungkin dihindari.
Pendekatan ini menarik perhatian karena keselamatan lalu lintas selama ini banyak bertumpu pada kemampuan kendaraan menghentikan laju sebelum terjadi benturan.
Tim ahli dari proyek VIRTUS ini mencoba melangkah lebih jauh: bagaimana kendaraan dapat mengambil keputusan pengereman sekaligus mengubah arah gerak secara terukur agar dampak benturan terhadap manusia menjadi lebih ringan.
Pengembangan teknologi keselamatan seperti VIRTUS berangkat dari persoalan nyata di jalan raya. Pejalan kaki dan pesepeda tidak memiliki perlindungan struktural seperti pengemudi maupun penumpang mobil.
Ketika terjadi tabrakan, tubuh mereka berhadapan langsung dengan energi benturan kendaraan.
Statistik selama sepuluh tahun terakhir di Jerman menunjukkan bahwa pejalan kaki dan pesepeda menyumbang sekitar 75–85 persen dari seluruh korban luka berat dan meninggal dunia dalam kecelakaan lalu lintas. Padahal, keterlibatan mereka hanya sekitar satu dari sepuluh kecelakaan.
Sementara itu, di Indonesia, menurut data BPS yang menyediakan data nasional jumlah korban meninggal, luka berat, dan luka ringan meski tabel statistik agregatnya tidak memisahkan korban berdasarkan jenis pengguna jalan.
Sebagai data terbaru yang tersedia, BPS mencatat pada 2024: korban meninggal dunia sebanyak 26.839 orang; korban luka berat mencapao 16.601 orang (total 43.440 orang).
Angka tersebut memperlihatkan ketimpangan risiko yang perlu mendapat perhatian. Meskipun jumlah korban meninggal dunia secara keseluruhan terus sedikit menurun, keselamatan pengguna jalan yang rentan masih menjadi pekerjaan besar.
Persoalan ini juga relevan bagi masyarakat di Indonesia. Pengendara kendaraan bermotor, pejalan kaki, dan pesepeda berbagi ruang jalan dengan tingkat perlindungan yang berbeda.
Dalam situasi lalu lintas yang padat, keterlambatan reaksi, keterbatasan jarak pandang, atau kemunculan pengguna jalan secara tiba-tiba dapat meningkatkan risiko kecelakaan.
Bagi pengendara, sistem pengereman darurat memang membantu mengurangi kecepatan kendaraan. Akan tetapi, dalam kondisi tertentu, pengereman saja belum tentu cukup untuk menghindari benturan atau menekan tingkat cedera.
Sementara itu, pejalan kaki dan pesepeda menjadi pihak yang paling membutuhkan perlindungan karena mereka tidak memiliki kendali terhadap respons kendaraan yang mendekat.
Menggabungkan pengereman dan kemudi otomatis
Sistem bantuan pengemudi yang sudah tersedia umumnya mengandalkan pengereman untuk mencegah atau mengurangi dampak kecelakaan. VIRTUS mengembangkan pendekatan berbeda dengan menambahkan manuver kemudi yang terarah.
Teknologi ini menggunakan algoritma yang mengolah data sensor, pergerakan kendaraan, serta perkiraan pergerakan pejalan kaki atau pesepeda. Berdasarkan informasi itu, sistem menghitung strategi berkendara dalam waktu sangat singkat untuk meminimalkan risiko cedera.
Dengan demikian, kendaraan tidak hanya mempertimbangkan seberapa cepat harus mengurangi kecepatan, tetapi juga apakah perubahan arah gerak dapat menghasilkan dampak benturan yang lebih ringan.
Strategi pengereman dan kemudi tersebut menjadi bagian penting penelitian VIRTUS. Para peneliti ingin memastikan bahwa keputusan sistem tetap dapat diandalkan ketika kendaraan menghadapi situasi lalu lintas yang kompleks dan melibatkan manusia secara langsung.
Dalam penelitian terdahulu pada proyek ATTENTION, para ilmuwan menunjukkan melalui lingkungan pengujian virtual bahwa intervensi pengereman dan kemudi yang terarah berpotensi mengurangi risiko cedera pada pejalan kaki dan pesepeda.
Selanjutnya pada VIRTUS, penelitian itu memasuki tahap validasi yang lebih realistis. Selama tiga tahun, para mitra proyek akan menguji apakah pendekatan tersebut dapat bekerja secara andal dalam kondisi yang lebih mendekati situasi berkendara sebenarnya.
Salah satu keunggulan VIRTUS adalah penggunaan lingkungan pengujian yang menghubungkan perangkat keras kendaraan, simulasi lalu lintas, manusia, dan perilaku pengemudi.
Pengujian menggunakan empat sistem yang saling terhubung untuk merepresentasikan situasi kecelakaan secara realistis tanpa harus menciptakan risiko kecelakaan sungguhan.
Pertama, Vehicle-in-the-Loop (ViL). Sistem ini menggunakan kendaraan nyata yang berjalan di atas perangkat uji atau test bench. Sementara itu, kondisi lingkungan, termasuk simulasi pejalan kaki yang mendekat, disimulasikan secara virtual dan dikirimkan kembali kepada kendaraan secara real-time.
Kedua, Pedestrian-in-the-Loop (PiL). Sistem ini memungkinkan seseorang melakukan gerakan interaktif sebagai pejalan kaki dalam skenario lalu lintas virtual. Dengan cara tersebut, peneliti dapat mengamati interaksi manusia dengan kendaraan dari perspektif pejalan kaki.
Ketiga, Driver-in-the-Loop (DiL). Sistem ini melibatkan pengemudi sungguhan sehingga respons dan perilaku manusia di balik kemudi dapat diperhitungkan dalam pengujian.
Keempat, integrasi ketiga sistem tersebut memungkinkan peneliti menganalisis interaksi kendaraan, pengemudi, dan pejalan kaki dalam berbagai skenario kecelakaan secara terpadu.
Pendekatan ini penting karena perilaku manusia tidak selalu dapat diprediksi hanya melalui simulasi komputer. Respons pengemudi, gerakan pejalan kaki, serta karakteristik perangkat keras kendaraan perlu diuji bersama untuk memperoleh gambaran yang lebih mendekati kondisi sebenarnya.
Manfaat lainnya, seluruh pengujian berlangsung dalam lingkungan terkendali dengan memperhatikan pedoman etika yang ketat. Dengan demikian, peneliti dapat mempelajari skenario kecelakaan tanpa mempertaruhkan keselamatan orang yang terlibat.
Manajer proyek VIRTUS, Dr. Thomas Soot menjelaskan pentingnya lingkungan pengujian tersebut untuk memastikan teknologi keselamatan dapat dikembangkan secara bertanggung jawab.
“Dalam lingkungan pengujian ini, untuk pertama kalinya kami dapat menyelidiki bagaimana sistem kendali kendaraan yang meminimalkan risiko cedera berperilaku ketika berinteraksi dengan manusia sungguhan dan perangkat keras yang realistis—tanpa menimbulkan risiko nyata bagi siapa pun yang terlibat,” jelas Dr. Thomas Soot.
Ia menegaskan bahwa tahapan itu merupakan langkah penting menuju teknologi keselamatan yang dapat diterapkan secara operasional.
Pernyataan Dr. Thomas Soot menunjukkan bahwa keberhasilan teknologi kendaraan otomatis tidak cukup diukur dari kemampuan algoritma mengambil keputusan dengan cepat.
Sistem juga harus mampu bekerja secara konsisten ketika berhadapan dengan situasi yang melibatkan perilaku manusia dan kondisi kendaraan sebenarnya.
Bagi industri otomotif, validasi semacam ini memiliki arti strategis. Pengembangan teknologi keselamatan membutuhkan pembuktian bahwa sistem tidak hanya berfungsi dalam simulasi, tetapi juga dapat diandalkan ketika menghadapi beragam kemungkinan di jalan raya.
Pengembangan VIRTUS memberikan gambaran bahwa teknologi kendaraan cerdas berpotensi memperkuat perlindungan bagi pengguna jalan yang rentan. Namun, penerapannya tidak dapat berdiri sendiri.
Ada beberapa hal yang perlu menjadi perhatian dalam pengembangan keselamatan transportasi.
– Bagi industri otomotif: Pengembangan sistem pengereman darurat perlu terus diperkuat dengan teknologi pendeteksi pengguna jalan dan strategi respons kendaraan yang mempertimbangkan tingkat risiko cedera.
– Bagi pengembang kendaraan otomatis: Validasi dengan melibatkan pengemudi, pejalan kaki, dan perangkat keras nyata perlu menjadi bagian penting sebelum teknologi diterapkan secara luas.
– Bagi pengelola infrastruktur jalan: Fasilitas penyeberangan, jalur sepeda, trotoar, penerangan, dan pengaturan kecepatan kendaraan tetap diperlukan untuk mengurangi potensi konflik antarpengguna jalan.
– Bagi pengendara: Teknologi bantuan keselamatan sebaiknya dipandang sebagai lapisan perlindungan tambahan, bukan alasan untuk mengurangi kewaspadaan saat berkendara.
– Bagi masyarakat: Kesadaran untuk berbagi ruang jalan dan menghormati hak pejalan kaki serta pesepeda tetap menjadi bagian penting dalam membangun keselamatan lalu lintas.
Perkembangan ini dapat menjadi referensi dalam mendorong inovasi industri otomotif sekaligus memperkuat standar keselamatan kendaraan.
Kolaborasi antara industri, perguruan tinggi, lembaga penelitian, dan regulator diperlukan agar teknologi keselamatan dapat diuji sesuai kebutuhan dan karakteristik lalu lintas nasional.
Proyek VIRTUS memperlihatkan perubahan pendekatan dalam pengembangan teknologi keselamatan kendaraan.
Jika sebelumnya perhatian utama tertuju pada upaya menghindari tabrakan melalui pengereman otomatis, kini penelitian juga diarahkan pada cara mengurangi tingkat cedera ketika benturan tidak dapat dihindari.
Kombinasi pengereman dan kemudi otomatis menjadi potensi penting untuk melindungi pejalan kaki dan pesepeda, dua kelompok pengguna jalan yang paling rentan terhadap dampak kecelakaan.
Meski demikian, teknologi ini masih berada dalam tahap penelitian dan validasi selama tiga tahun. Keberhasilan pengujian nantinya akan menentukan seberapa jauh pendekatan tersebut dapat dikembangkan menuju penerapan nyata.
Hal yang tidak kalah penting, metode pengujian dan pedoman etika yang dikembangkan VIRTUS diharapkan dapat digunakan untuk penelitian sistem kendaraan otomatis lainnya.
Kemajuan teknologi otomotif tidak hanya diukur dari kemampuan kendaraan bergerak semakin otomatis, tetapi juga dari kemampuannya melindungi manusia.
Sebab, dalam sistem transportasi yang semakin cerdas, keselamatan pejalan kaki, pesepeda, dan seluruh pengguna jalan tetap harus menjadi prioritas utama. #SalamSobatmmINDSUSTRI
This type of article is favored by our readers. Would your company willing to sponsor it? Kindly email us: business@mmindustri.co.id or fill this form